ERMJBX Series 

Optional Force Sensor Rotary Actuator

• Enables real-time force and torque sensing and control at every humanoid joint, with customization options.

• Integrates harmonic drive, optional torque sensor, driver, dual encoders, motor, and integrated brake into a single actuator module.

• Innovative harmonic drive design for reduced actuator weight.

• Precise force/torque control with high torque output — robust performance and reliable stability.

• Modular design enables rapid, efficient humanoid assembly, significantly shortening development cycles.

0.84kg

Min Self-weight

70mm

Min Diameter

133N·m

Max Average Load Torque

80rpm

Maximum Speed

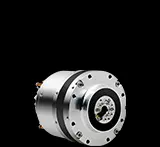
ERMJB14T

Diameter: 70mm
Weight: 0.84kg
Average Load Torque: 13.5N·m
Rated Speed: 35rpm
Brake: Permanent Magnet Brake
Sensor: Single-Dimensional Force Sensor
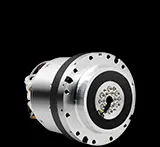
ERMJB17T

Diameter: 80mm
Weight: 1.2kg
Average Load Torque: 49N·m
Rated Speed: 29rpm
Brake: Permanent Magnet Brake
Sensor: Single-Dimensional Force Sensor
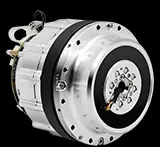
ERMJB20T

Diameter: 90mm
Weight: 1.5kg
Average Load Torque: 80N·m
Rated Speed: 35rpm
Brake: Permanent Magnet Brake
Sensor: Single-Dimensional Force Sensor
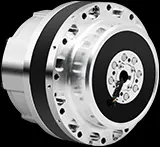
ERMJB25T

Diameter: 110mm
Weight: 2.3kg
Average Load Torque: 133N·m
Rated Speed: 24.5rpm
Brake: Permanent Magnet Brake
Sensor: Single-Dimensional Force Sensor
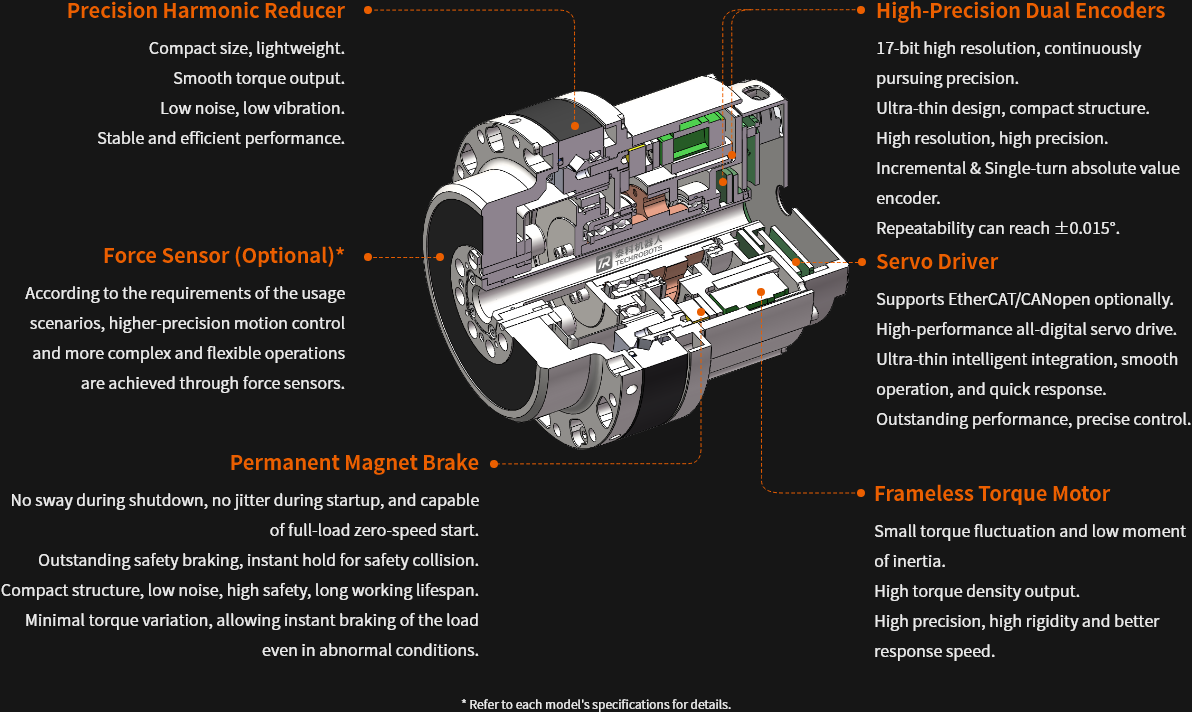
New craftsmanship with unique ingenuity

© Copyright 2026 Exon Robotics Co., Ltd. - All Rights Reserved